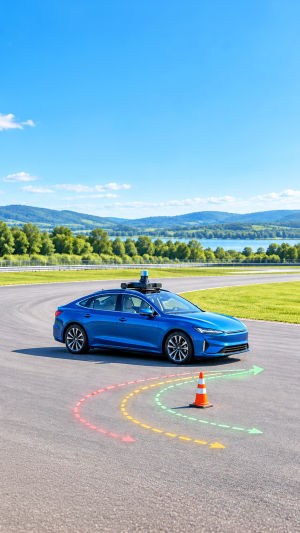
La technologie de conduite autonome est conçue pour gérer la route avec une intervention humaine limitée, mais des situations inhabituelles peuvent encore poser des décisions complexes.
Des chercheurs ont développé une approche d’apprentissage permettant aux véhicules autonomes d’utiliser de petites quantités de nouvelles directives humaines pour améliorer leurs réponses futures à des cas similaires.
Cette méthode repose sur l’apprentissage continu, offrant aux systèmes de conduite la possibilité de mettre à jour leur comportement de manière progressive plutôt que de reconstruire entièrement leur entraînement à chaque fois.
<h3>Le défi des situations routières inhabituelles</h3>
Les véhicules autonomes accomplissent efficacement de nombreuses tâches de conduite, mais la route se comporte rarement exactement comme prévu. Des situations de trafic ambiguës, des événements rares et des circonstances difficiles à anticiper peuvent nécessiter l’intervention d’un conducteur humain. Ces interventions contiennent des informations précieuses : lorsqu’une personne reprend le contrôle, elle fournit un exemple concret de la manière dont le véhicule pourrait réagir lorsque sa politique de conduite actuelle est insuffisante.
<h3>Apprendre sans repartir de zéro</h3>
Le développement traditionnel en apprentissage automatique exige souvent un réentraînement substantiel dès que de nouvelles données sont disponibles. La nouvelle approche vise plutôt à mettre à jour la politique de conduite de façon incrémentale. Ainsi, le véhicule peut apprendre à partir de faibles quantités d’informations fraîches recueillies pendant la conduite. Plutôt que d’abandonner un système existant pour le reconstruire entièrement, les chercheurs ont conçu un processus qui intègre les nouvelles directives dans le cycle d’apprentissage continu du véhicule. Cette distinction est cruciale pour les systèmes autonomes évoluant dans des environnements où les situations inattendues apparaissent progressivement. Les routes changent, les conditions de conduite varient et les scénarios rares sont difficiles à reproduire dans des jeux de données contrôlés.
<h3>L’intervention humaine comme donnée utile</h3>
Cette recherche place l’humain au cœur du processus d’apprentissage, au lieu de considérer son intervention comme la preuve d’un échec technologique. Lorsqu’une personne prend le relais ou fournit des indications, les informations qui en résultent révèlent précisément où le système autonome doit s’améliorer. Le système mis à jour peut ensuite être évalué sur des situations liées à cette nouvelle expérience. Cela crée une boucle de rétroaction : le véhicule rencontre un cas difficile, l’intervention humaine apporte des informations complémentaires, et la politique de conduite est ajustée afin qu’une situation comparable puisse être gérée plus efficacement à l’avenir. Cette approche est particulièrement pertinente pour les **scénarios de conduite rares**, car ces événements sont souvent mal représentés lors de l’entraînement initial.
<h3>Tests en simulation et sur route réelle</h3>
Les chercheurs ont évalué leur méthode à la fois par des simulations informatiques et des expérimentations en conditions réelles. Les tests visaient à déterminer si la politique de conduite mise à jour pouvait maintenir ou améliorer ses performances après l’intégration de nouvelles directives humaines. Les résultats montrent que la politique révisée égale ou dépasse la version précédente dans plusieurs domaines examinés, notamment la conformité sociale et la gestion des situations inhabituelles. La conformité sociale, dans le contexte de la conduite autonome, désigne la capacité du véhicule à adapter son comportement aux attentes des autres usagers de la route et à l’environnement traffic global. C’est essentiel, car une conduite sûre ne consiste pas seulement à suivre un itinéraire planifié, mais aussi à répondre adéquatement aux interactions avec les autres acteurs de la route.
<h3>Pourquoi l’amélioration continue est essentielle</h3>
L’un des avantages majeurs de cette approche est que l’amélioration ne dépend plus exclusivement de cycles de réentraînement à grande échelle. Les nouvelles informations collectées en cours d’exploitation peuvent directement alimenter l’apprentissage futur du système. Cela rend la technologie autonome plus adaptable face à des situations insuffisamment représentées lors des entraînements précédents. Cela permet également aux chercheurs de concentrer les ressources d’apprentissage supplémentaires sur les cas où le système présente les plus grandes lacunes.
<h3>Au-delà des véhicules autonomes</h3>
Ce concept pourrait s’appliquer bien au-delà de la conduite autonome. De nombreux systèmes d’intelligence artificielle opèrent dans des environnements où de nouvelles situations émergent après le déploiement. Une méthode permettant un apprentissage contrôlé à partir de directives humaines pourrait ainsi bénéficier à d’autres systèmes intégrant l’humain dans la boucle décisionnelle. Cette recherche propose une nouvelle vision de la conduite autonome : l’amélioration peut se poursuivre après le déploiement grâce à une collecte minutieuse de retours humains. Les résultats ouvrent la voie à des véhicules autonomes conçus non seulement pour exécuter des tâches existantes, mais aussi pour apprendre des expériences difficiles au fur et à mesure qu’ils les rencontrent.